Research
Google ScholarTechnical Report
N0-TWAM
Scaling Tactile-Native World Action Model for Contact-Rich Manipulation
lead author
SimulatedPseudo-RealReal
CoRL 2026
ComSim
Building Scalable Real-World Robot Data Generation via Compositional Simulation
co-first author
Under review
CoEnv
Code-Driven Exploration in Real-to-Sim Digital Twins for Multi-Arm Manipulation
first author
NeurIPS 2025 Workshop
MARS Challenge
Advances and Innovations in the Multi-Agent Robotic System (MARS) Challenge
first author
NeurIPS 2025
GauDP
Reinventing Multi-Agent Collaboration through Gaussian-Image Synergy in Diffusion Policies
co-first author
NeurIPS 2025
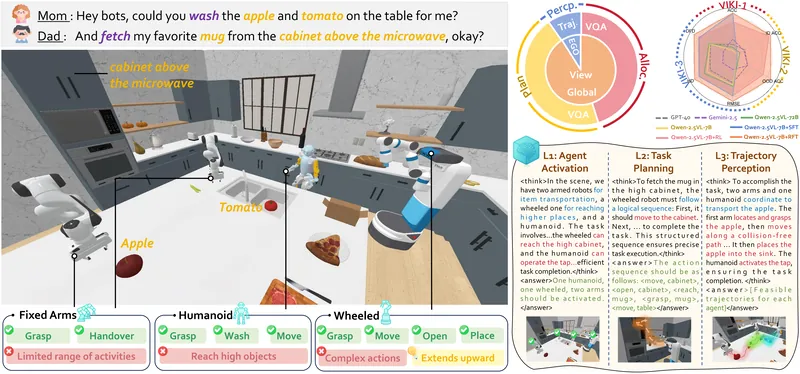
VIKI‑R
Coordinating Embodied Multi-Agent Cooperation via Reinforcement Learning
first author
ICCV 2025
RoboFactory
Exploring Embodied Agent Collaboration with Compositional Constraints
co-first author
Honors
- SAC Highlight Award, EMNLP 2025
- Outstanding Paper Award, CVPR 2025 MEIS Workshop
- Silver Medal, ACM-ICPC Asia Regional Contest, 2023